

Ídnaðarrobottarframleiðarin!
Dongguan Chuanglida snild útgerð Co., Ltd. er ein há-tøknilig fyritøka, sum er serkøn í ídnaðarligum robottum heilsølu og sersniðgivnum sjálvvirkandi robottum integratiónsloysnum. Flokkað undir almennari útgerðarframleiðslu (C34), stendur tað sum tøkni-drivið umboð millum smáar og miðalstórar fyritøkur í Dongguan.
-
![Sproytuhúðarrobottur]() SproytuhúðarrobotturDekkar pulvursproytingartørvin á fleiri-støðum, minkar um endurtøku av arbeiðsstykkisforskurðing, betra um rakstrarsamhaldsfesti og plássnýtslu, og lýkur krøvini til pulvursproytingarøki til
-
![Mála robottar Bilídnaður]() Mála robottar BilídnaðurÚtgjørdir við forritan-fríari undirvísingarskipan, nýtast operatørarnir bert at halda undirvísingarbyrsuna og vísa sproytumálingarleiðina til arbeiðsstykkini á Støð 1 og Støð 2 í raðfylgju; skipanin
-
![Forritan Ókeypis málararobott]() Forritan Ókeypis málararobottLætt at stýra og skjótt at meistara: Útgjørdur við Huacheng Control System, er eingin professionel forritan vitan kravd. Operatørurin skal bert halda undirvísingarbyrsuni og vísa sproytuleiðina eftir
-
![Metalstemplingarobottur]() MetalstemplingarobotturTillagar seg til smala arbeiðsrúmið á stemplingarverkstøðum, lýkur last- og lossingarleiðarkrøvini hjá smáum og miðalstórum arbeiðsstykkjum (so sum stemplutir til bil, heimavirkisplátulutir), og kann
-
![Delta Háspenningsgriparobottur]() Delta HáspenningsgriparobotturDelta High Speed Gripping Robottur er gjørdur til skjóta val-og-staðseting, sortering, fóðring og handfaring av uppgávum í sjálvvirkandi framleiðsluumhvørvum. Sniðgivin við parallelum bygnaði,
-
![Delta elektronikk framleiðslu robottur]() Delta elektronikk framleiðslu robotturDelta Electronics Manufacturing Robot er gjørdur til há-ferðslu handfaring, samling, sortering og neyvleikaviðgerðarvirksemi í elektronikk framleiðsluumhvørvum. Við einum lættum parallelbygnaði,
-
![Delta Samlingsrobottur]() Delta SamlingsrobotturDelta Assembly Robot er gjørdur til há-ferðs neyvleikasamling í sjálvvirkandi framleiðsluumhvørvum. Við at nýta ein lættan parallelan kinematiskan bygnað, høga -svar servo rørslustýring, og
-
![Delta fleksibul framleiðslurobottur]() Delta fleksibul framleiðslurobotturDelta Flexible Manufacturing Robot er gjørdur til há-ferðslu val-og-staðseting, sortering, flyting og samlingarvirksemi í sjálvvirkandi framleiðsluumhvørvum. Við einum lættum parallelum kinematiskum
-
![Delta rannsóknarrobottur]() Delta rannsóknarrobotturDelta Laboratory Roboturin er gjørdur til há-ferðslu, nágreiniliga tilfarshandfaring innan laboratoriu sjálvvirkandi umhvørvi. Við at nýta ein lættan parallelan kinematiskan bygnað, útførir skipanin
-
![Delta háferðarpalletiserandi robottur]() Delta háferðarpalletiserandi robotturDelta High Speed Palletizing Robot er gjørdur til at heinta, bólka, orientera og stabla vørur við høgari -ferð innan sjálvvirkandi framleiðslulinjur. Við einum lættum parallel-link strukturi, gevur
-
![SCARA Háspenningssorterandi robottur]() SCARA Háspenningssorterandi robotturSCARA High Speed Sorting Robot er gjørdur til sjálvvirkandi sortering, flyting og veljing-og-stað uppgávur, sum krevja effektivar ringrásartíðir, nágreiniliga staðseting og støðugan
-
![SCARA-innsetingarrobottur til komponent]() SCARA-innsetingarrobottur til komponentSCARA Component Insertion Robot er gjørdur til sjálvvirkandi neyvleikasamlingartilgongdir, sum krevja skjóta rørslu, nágreiniliga staðseting og støðugt innsetingarføri. Við at nýta ein stívan


Hví velja okkum
minni tíð
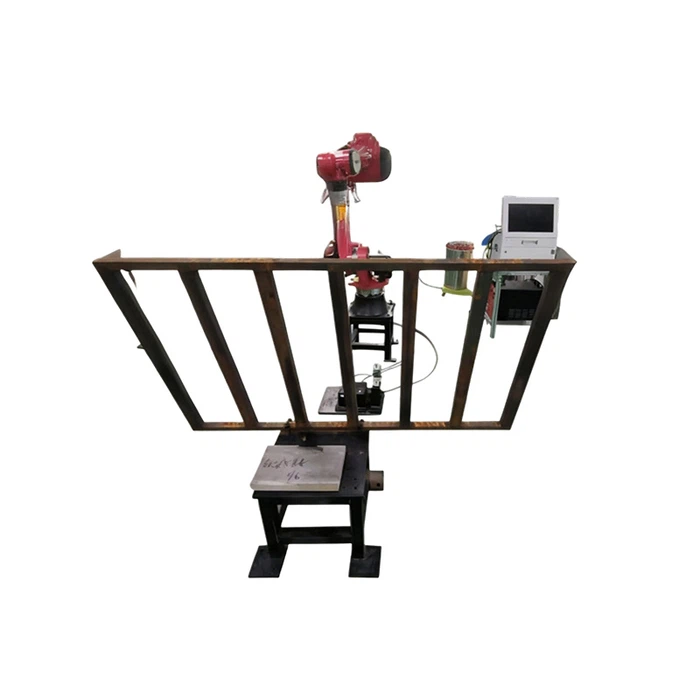
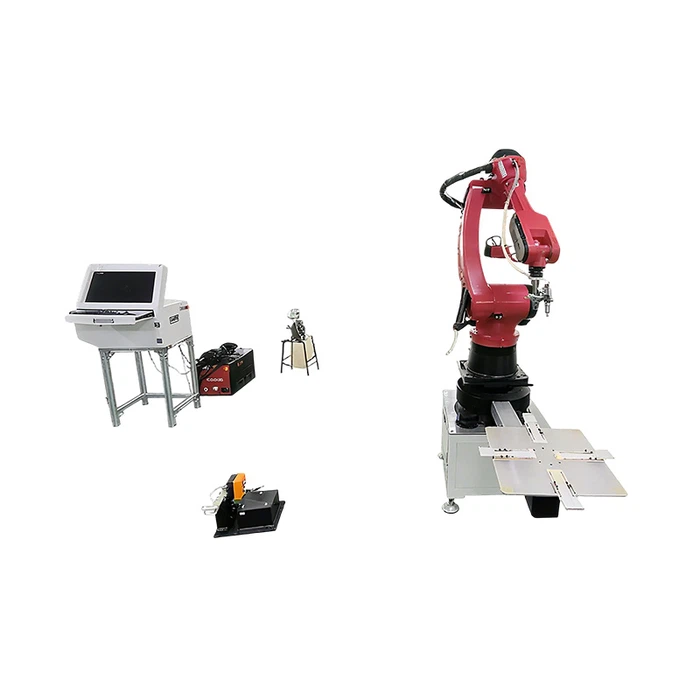
Felagið leggur stóran dent á tøknigransking og menning, har dentur verður lagdur á stabilitet, smidleika og intelligens hjá ídnaðarrobotum. Tað kann veita sersniðgivnar útgerðar- og skipanarintegratiónsloysnir eftir tørvinum hjá kundunum, so sum fleksibelt arbeiðsborð til sveisirobottar og modulstillingartól til ídnaðarrobottar.
Góðskueftirlit
Seta á stovn eina heila-tilgongdargóðskueftirlitsskipan frá rávøruinnkeypi til lidnari vøruavhending. Rávøruveitararnir eru allir valdir úr dygdargóðum fyritøkum í vinnuni (so sum Berlant Robot Co., LTD.). Lidnu vørurnar mugu standa fleiri sannroyndarstig so sum no-lastroynd, lastroynd og stabilitetsroynd áðrenn avhending.
Alheims umsóknarrøkt
Vit hava samstarvað við yvir 500 kundar globalt eru útfluttir til Suðureysturasia, India, Pakistan, Turkaland, Tunesia, Pólland, Italia, Slovakia, Brasil o.s.fr.
CNC maskinmeskinur Framleiðslugongd
Betri góðskueftirlit og konsistensur
Saman við aðrari tøkni — so sum ídnaðarinternetinum av lutum (IIoT), kunstari intelligens, dátugreining ella 3D-prentrobottar — eru ídnaðarrobottar førir fyri at veita betri framleiðslugóðsku og meira nágreiniligar og álítandi tilgongdir. Eyka fyrimunir eru eisini minkaðar ringrásartíðir og real-tíðar eftirlit fyri at betra um fyribyrgjandi viðlíkahaldssiðvenjuna.
Mesta produktivitetur og gjøgnumførsla
Ein ídnaðarrobottur økir um ferðina til framleiðslutilgongdir, millum annað við at virka 24/7. Robottar hava ikki brúk fyri steðgi ella vaktarskiftum. Ferðin og álítandi robottar minkar í síðsta enda um ringrásartíðina og maksimerar gjøgnumførsluna. Robotisk verksmiðjusjálvvirkan og framleiðsla við robotteknikki ger, at høgur effektivitetur er møguligur.
Størri trygd
At brúka robottar til endurtakandi uppgávur merkir færri vanda fyri skaða hjá arbeiðsfólki, serliga tá framleiðslan skal fara fram undir fíggindaligum umstøðum. Harumframt kunnu umsjónarmenn hava eftirlit við tilgongdini á netinum ella gjøgnum fjareftirlit frá einum fjarskotnum stað.
Minkaður beinleiðis arbeiðsmegi kostnaður
Kostnaðurin av at fáa ein persón at umsita nógvan framleiðsluvirksemi er ofta dýrari enn ein robottur. Hetta kann eisini frígera arbeiðsfólk, so teirra førleikar og serkunnleiki kunnu brúkast á øðrum virkisøkjum, so sum verkfrøði, forritan og viðlíkahald av robottøkni, sum verður brúkt í framleiðsluni.
Umsóknir um ídnaðarrobottar
Vørusamling:Ídnaðarrobottar verða nógv brúktir sum samlingarmaskinur í bil-, elektronikk-, nýtsluvøru- og medisinskum tólum. Tey skara framúr at røkja sera endurtakandi, nágreiniligar samlingaruppgávur – so sum at skrúva, seta partar, lodda og pressupassa – sum eru keðiligar og feil-tilbøgiligar fyri manuella arbeiði. Vanliga er teirra enda-av-armverktøk (EOAT) útgjørt við mekaniskum ella pneumatiskum gripum til skjóta sjálvvirkandi upptøku-og-staðseting og nágreiniliga partorientering. Alsamt meira nýta robottar í samlingarlinjum nú framkomnar sensorar og tvinga afturmeldingar til at umkalibrera til mikro-støðufesti, og tryggja, at kritiskar samlingartoleransur verða hildnar.
Ikki-Vanlig maskinvirksemi:Nútímans ikki--vanligir maskinmeistaraháttir - so sum vatnstráluskurður, robotlasaraskurður, slípistrálumeskinur, el-útlátsmaskinur (EDM) og plasmaskurður - gera framleiðarar førar fyri at forma, gravera og virka tilfar við ógvusligum neyvleika og minimalum manuellum inntrivum. Hesar ikki--kontakts sjálvvirkandi tilgongdir nýta sera konsentreraðar streymar av vatni, lasarastrálum, elstreymum ella plasma til at slíta, bráðna ella dampa arbeiðsstykkistilfar uttan fysiskan kontakt.
Sveising:Robotiskar sveisiskipanir eru alneyðugar fyri at fáa støðugar, dygdargóðar sveisingar í bilframleiðslu, tungum maskinum og metalframleiðsluvirkjum. Sjálvvirkan ger tað møguligt at fáa betri stýr á kritiskum sveisiparametrum - herundir streymi, spenning, bogalongd, fylgievnisføðitíð, sveisitíð og ferðaferð - sum førir til betri konstruktiónsstyrki og sjónliga kláring. Robotiskar MIG, TIG og spotsveisiloysnir hjálpa framleiðarum at lúka strangar góðskunormar, minka um umarbeiði og betra um trygdina á arbeiðsplássinum við at minka um útsetningin hjá menniskjum fyri royki og hita.
Máling og lakk:Nágreinilig robotmáling og sjálvvirkandi klæðing eru ómissandi í vinnugreinum sum bil-, loftrúmdar- og brúkaratólframleiðslu. Robottar fáa einsháttaða málingarnýtslu og støðuga lakktjúkd, minka um burturkastið og framleiða eina yvirflatu. Av tí at málingar, pigment og upploysandi evni úr ídnaðar-flokki kunnu vera vandamikil ella eldfim, tryggja sjálvvirkandi málingarobottar eitt tryggari arbeiðsumhvørvi, lægri VOC-útlát og betri samsvar við reguleringsnormar.
Slíping, polering og slíping:Sjálvvirkandi slíping, polering og buffing eru vanlig í málm-, plast- og træarbeiðsvinnuni fyri at fáa ynsktu yvirflatuúrslit og víddarneyvleika. Robotarmar útføra álítandi endurtakandi, svingandi slípivirksemi, og geva støðugt trýst og rørslu, sum fer upp um menniskjansligar førleikar. Hetta førir til yvirskipaða vørugóðsku, minkaðar ringrásartíðir, og førleikan at viðgera fløktar geometriir ella broytilig arbeiðsstykki.
Alneyðugir partar av ídnaðarrobotum
Stýri:Tað gevur robottinum minni og virkismegi, sum er neyðug til rakstur. Stýriskipanin hjá robottinum virkar sum heilin í allari stýrisskipanini.
Sensarar:Robottar brúka sensorar til at savna dátur úr umhvørvinum rundan um seg. Sensorar eru eygu og oyru á robottinum.
Koyring og streymkelda:Ein robottur kann brúka el-, pneumatiskan, hydraulikan ella annan drivmegi til at draga og umskapa orkuna, sum krevst til raksturin.
Robotarmur:Robotarmar eru gjørdir til at herma eftir einum mannaarmi, og eru konstruktiónir úr fleiri segmentum, sum eru knýtt saman við liðum/bindingum. Liðirnar kunnu forritast til at flyta seg ynsktu ættina.
Endaverktøk (EOAT)/endaeffektorar:EOAT eru tilrættalagd útgerð/aktuatorar, sum eru knýttir at endanum á einum robottarmi, sum verður brúktur til at útføra ávísar virksemi so sum sveising, tilfarshandfaring, máling, samling o.s.fr.. Summir ídnaðarrobottar stuðla skiftinum av EOAT fyri at lata teir útføra ymiskar virksemi.
Maskinlæra:ML Algoritmur eru nú ein týðandi partur av ídnaðarrobotum, sum umskapa ómetaliga stór dátusett til virkisføran intelligens, sum ger, at robottar kunnu læra av royndum, slípa sínar avgerðir-tøku og laga seg til nýggjar uppgávur við betri effektiviteti. Tí kunnu nútímans robottar alsamt meira gera fløktar operatiónir við ella uttan menniskjaliga hjálp.
Pakkidetaljur
Vit vilja pakka við professionellari útflutningspakking,trygd móti broti, endaliga í træhúsini/ kartong/pall ella sersniðgivnan pakka.

Vanligir spurningar
Vit eru ein av teimum mest professionellu ídnaðarrobottar framleiðarunum og veitarunum í Kina, sum er serkønur at veita dygdargóðar tilrættalagdar robottar. Vit bjóða tær hjartaliga vælkomnum at keypa avsláttur ídnaðarrobottar á goymslu her frá okkara verksmiðju. Fyri prísráðgeving, set teg í samband við okkum.


