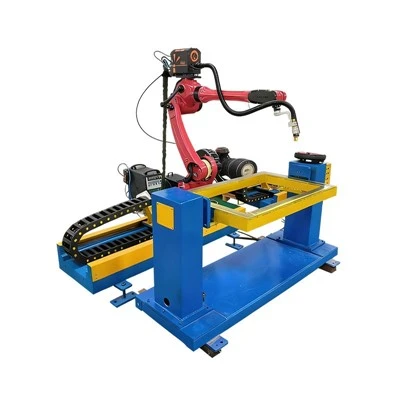
Ein sprænustøðingarrobottur er vanliga ein útførsluskipan, ein koyriskipan og ein stýrisskipan. Framførslu- og koyriskipanirnar eru gjørdar til at røkja vanligu funktiónirnar hjá arminum, við at brúka pneumatiska ella hydrauliska orku til at koyra mekanisku komponentirnar og náa tínafunktiónini. Stýrisskipanin stýrir koyriskipanini, og tryggjar, at útførsluskipanin virkar eftir eini áður ásettari tilgongd. Taka vit eina einfalda robotstýrisskipan sum dømi:
Menniskja-Maskingrunnflatur ←→ Sprænustøðmaskina Moldopning Fullkomin signal ←→ Mikrokontrollari ←→ Sprænustøðmaskina robottsignal ←→ Ymisk ventilsignal ←→ Excue
Operatørurin virkar gjøgnum menniskja-maskinugrunnflatuna. Tá robotturin fær eitt útførandi signal frá sprænustøðimaskinuni, sker hann moldlukkasignalið hjá sprænustøðimaskinuni fyri at tryggja trygdina við at taka vøruna upp. Eftir at hava tikið vøruna upp, tekur robotturin uppaftur virksemið hjá sprænustøðimaskinuni. Sniðgevaraavbjóðingin við stýrisskipanini liggur í samskipaða arbeiðssambandinum millum robottin og sprænustøðimaskinuna. Undir skipanini av stýrisskipanini klárar robotturin ymiskar handlingar sambært áður ásettu arbeiðsgongdini, og tekur harvið injektións-støddu vøruna úr forminum og flytur hana til eitt ávíst stað ella næstu framleiðslugongdina. Við sniðgeving skal stýrisskipanin ásetast út frá avrikinum hjá sprænustøðimaskinuni, rakstrarumstøðunum og krøvunum hjá robottinum, og sniði og vekt á vøruni.