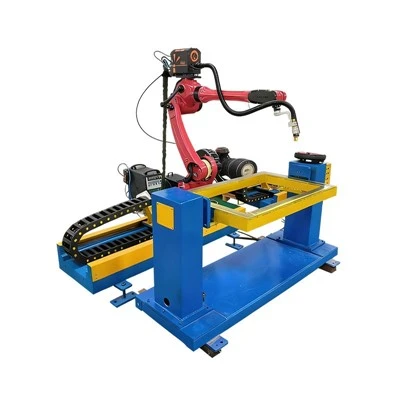
Sprænustøðingarmarknaðurin bjóðar eitt breitt úrval av robottarmum. Ólíkt aðrari útgerð eru robottarmar ikki lættir at flokka og meta um: ymiskir ásar, sløg, ósamsvarandi tekniskar upplýsingar og avmarkaðir vinnunormar gera øll samanberingina trupla.
Møguligir keyparar kunnu brúka nakrar leiðreglur til at taka upplýstar avgerðir. Fyri at samanbera ymiskar møguleikar á effektivan hátt, byrja við grundleggjandi; við at skilja grundleggjandi, kanst tú taka eitt upplýst val, tá tú velur ein robottarm.
Hvussu nógv strok?
Fjarstøðan, sum ein robottarmur ferðast, er kend sum hansara slag, og støddin er treytað av partsstøddini, niðurgongdarstøðuni og maskinforminum. Fyri at gera tað einfaldari, er henda fjarstøðan vanliga definerað við trimum ásum: í hesi greinini fara vit at brúka X, Y og Z. Legg til merkis, at ikki allir robottarmframleiðarar definera slag á henda hátt. Summi definera ásar ymiskt, meðan onnur brúka ymiskar navnakonventiónir.
X-ásur. Hendan fjarstøðan verður vanliga nevnd afturslagsstrokið, og støddin á henni er tengd at parttjúktini. Til dømis krevst nóg mikið av slag fyri at manipulera eina spann, at strekkja robottarmin og draga spannina úr moldini.
Y-ásur. Henda fjarstøðan, sum er definerað sum loddrætta ferðin, er ásett av maskinhæddini og kravdu niðurgongdarhæddini. Við øðrum orðum skal robottarmurin vera nóg høgur til at parturin kann hoppa yvir maskinuna, og nóg lágur til at verða lækkaður í rímiligari hædd yvir jørðini.
Z-ásur. Støddin á aftur-og-framferðini er treytað av, um robottarmurin lækkar partin til síðuna ella aftan á maskinuni. Partar, sum nýta hesa ferð, eru einfalt til at hoppa yvir maskinuna.
Einfaldasti mátin at áseta kravdu ferðina er at tekna eitt uppsetingarmynd. Uppsetingin ásetur ikki bert hvørja ferð, men eyðmerkir eisini týðandi viðurskifti á ætlanini, so sum útgerð, stuðulsúlur og ruddingarøki.