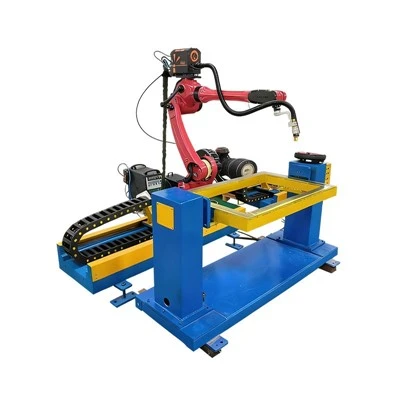
(1) Rørslurokning og ferðsluætlan: Rørsluloysn og optimal slóðarætlan betra um rørsluneyvleika og arbeiðseffektivitet hjá robottinum.
(2) Dynamikk Kompensatión: Ídnaðarrobottar eru vanliga seriøsir útstøðukonstruktiónir við lágari stívleika og fløktari rørslu, sum ger teir tilbøgiligar fyri avforming og vibratiónum. Hetta krevur eina samanseting av kinematikki og dynamikki. Fyri at betra um dynamisku avrikini og rørsluneyvleikanum hjá robottinum, skal robottstýrisskipanin raðfesta eitt dynamiskt modell og fremja dynamiska kompensatión. Kompensatión fevnir í høvuðsheitum um tyngdarkraftjavning, tregdarjavning, friktiónsjavning og koppingarjavning.
(3) Kalibreringskompensatión: Vegna viðgerðar- og samlingarfeil víkir mekaniskur kroppurin hjá robottinum neyvan frá tí teoretiska støddfrøðiliga modellinum, og minkar um TCP- og trajektoriuneyvleika hjá robottinum, sum kann ávirka sveising og offline forritan harðliga. Hesin trupulleikin kann loysast á effektivan hátt við at uppdaga og kalibrera modellparametrini hjá robottinum.
(4) Prosesspakkabetring: Stýrisskipanin skal vera integrerað við veruligar verkfrøðiligar forrit. Umframt áhaldandi dagføringar og kraftmiklari funkur, eigur skipanin eisini áhaldandi at menna og betra um prosesspakkar grundað á vinnuforritatørvin. Hetta hjálpir til at savna vinnutilgongdarroyndir, og ger tað lættari, einfaldari og effektivari hjá kundunum.